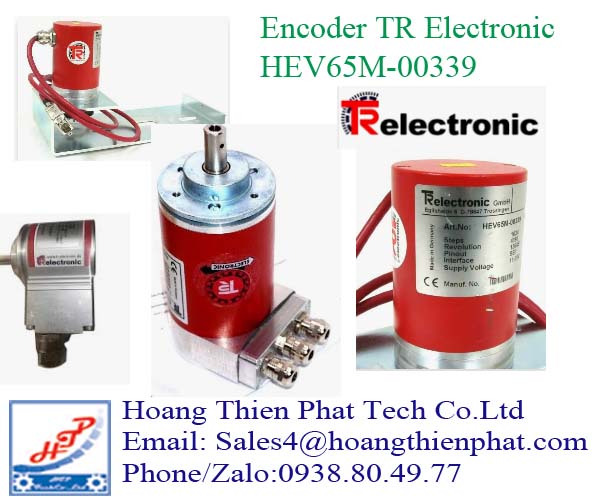
Encoder TR Electronic HEV65M 00339 – Đặc điểm kỹ thuật và ứng dụng phản hồi vị trí đa vòng
Encoder TR Electronic HEV65M 00339 là bộ mã hóa vòng quay tuyệt đối đa vòng, được sử dụng để xác định vị trí góc và theo dõi chuyển động qua nhiều vòng quay của trục máy. Thiết bị cung cấp dữ liệu vị trí cho bộ điều khiển, phục vụ các cơ cấu cần kiểm soát hành trình, đồng bộ chuyển động và định vị.
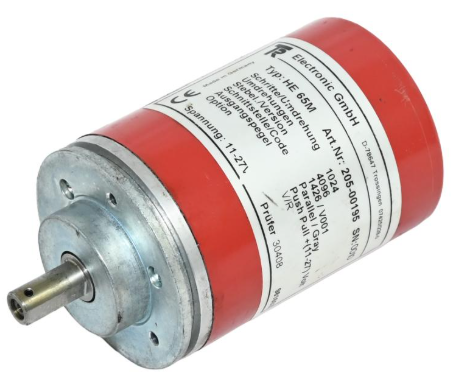
Cấu hình được ghi nhận cho mã HEV65M-00339 là HEV65M*1024/4096 SSI, tương ứng 1024 vị trí phân biệt trên một vòng và phạm vi đếm 4096 vòng. Khi lựa chọn thiết bị thay thế, cần đối chiếu cấu hình này với nhãn encoder và tài liệu kỹ thuật theo đúng mã hàng.
Đặc tính đo của Encoder TR Electronic HEV65M 00339
Điểm quan trọng của Encoder TR Electronic HEV65M 00339 nằm ở khả năng biểu diễn vị trí bằng dữ liệu tuyệt đối. Bộ điều khiển đọc giá trị vị trí do encoder cung cấp để xác định trạng thái của trục trong phạm vi đo.
Với encoder đa vòng, dữ liệu vị trí gồm hai thành phần: vị trí góc trong vòng quay hiện tại và thông tin số vòng quay. Nhờ đó, hệ thống có thể phân biệt các vị trí có cùng góc quay nhưng thuộc những vòng khác nhau, phù hợp với cơ cấu truyền động thực hiện nhiều vòng quay trong một hành trình.
| Đặc điểm | Thông tin |
|---|---|
| Hãng | TR-Electronic |
| Model | HEV65M-00339 |
| Dạng mã thường gặp | HEV65M*1024/4096 SSI |
| Loại thiết bị | Encoder vòng quay tuyệt đối đa vòng |
| Số vị trí trên một vòng theo cấu hình ghi nhận | 1024 |
| Phạm vi đếm vòng theo cấu hình ghi nhận | 4096 vòng |
| Giao tiếp theo cấu hình ghi nhận | SSI |
| Mã cũ được ghi nhận | 205-00339 |
| Chức năng chính | Phản hồi vị trí góc và vị trí đa vòng |
Nguồn cấp, kích thước trục, kiểu mặt bích, đầu nối và sơ đồ chân phải được xác nhận theo tài liệu riêng của HEV65M-00339. Không nên lấy thông số từ một encoder HEV65M khác để áp dụng trực tiếp.
Phân tích cấu hình 1024/4096 của HEV65M-00339
Độ phân giải đơn vòng 1024 vị trí
Với cấu hình 1024 vị trí trên một vòng, mỗi vòng quay 360° được chia thành 1024 mức mã hóa. Bước lượng tử góc được tính như sau:
360° ÷ 1024 = 0,3515625°/vị trí.
Giá trị này thể hiện mức thay đổi góc tương ứng với một đơn vị dữ liệu đơn vòng. Khi trục quay, encoder cập nhật mã vị trí theo các mức phân chia đó.
Cần phân biệt độ phân giải với độ chính xác. Độ phân giải 1024 vị trí/vòng không đồng nghĩa sai số đo được bảo đảm bằng ±0,3515625°. Độ chính xác thực tế còn phụ thuộc đặc tính của encoder, cơ cấu truyền động và điều kiện lắp đặt.
Phạm vi đa vòng 4096 vòng
Thành phần 4096 biểu thị khả năng phân biệt số vòng quay trong phạm vi đa vòng của cấu hình được ghi nhận. Thông tin này giúp bộ điều khiển xác định vị trí trên những cơ cấu có hành trình cần nhiều vòng quay của trục encoder.
Nếu toàn bộ phạm vi 1024 × 4096 được sử dụng, tổng số vị trí phân biệt theo lý thuyết là:
1024 × 4096 = 4.194.304 vị trí.
Về mặt biểu diễn, 1024 mức đơn vòng tương ứng 10 bit và 4096 vòng tương ứng 12 bit, tổng cộng 22 bit dữ liệu vị trí. Tuy nhiên, không được mặc định khung truyền SSI của thiết bị chỉ dài 22 bit; chiều dài khung và các bit bổ sung phải được kiểm tra trong tài liệu cấu hình.
Giao tiếp SSI truyền dữ liệu vị trí như thế nào?
SSI là giao tiếp nối tiếp đồng bộ thường được dùng để truyền dữ liệu vị trí từ encoder tuyệt đối về bộ điều khiển. Trong quá trình đọc, thiết bị chủ phát tín hiệu xung nhịp và encoder trả dữ liệu vị trí theo nhịp tương ứng.
Với Encoder TR Electronic HEV65M 00339 cấu hình SSI, thiết bị nhận cần có đầu vào SSI phù hợp hoặc mô đun chuyển đổi tương thích. Việc kết nối trực tiếp vào đầu vào đếm xung A/B của PLC thường không đáp ứng đúng nguyên lý giao tiếp.
Các thông số cần đối chiếu khi cấu hình hệ thống gồm:
Số bit của khung dữ liệu SSI.
Kiểu mã hóa dữ liệu, chẳng hạn Binary hoặc Gray theo phiên bản.
Tần số xung nhịp cho phép.
Thời gian nghỉ giữa các lần đọc.
Chiều tăng giá trị vị trí.
Chức năng và ý nghĩa của các bit bổ sung nếu có.
Sai kiểu mã hoặc chiều dài khung có thể khiến bộ điều khiển vẫn nhận dữ liệu nhưng hiển thị vị trí không chính xác. Vì vậy, kiểm tra giao tiếp cần đi cùng kiểm tra giá trị thực tế khi quay trục.
Quy đổi dữ liệu encoder thành hành trình cơ khí
Encoder TR Electronic HEV65M 00339 đo chuyển động quay tại vị trí lắp đặt. Để hiển thị hành trình theo milimét hoặc góc của cơ cấu đầu ra, bộ điều khiển cần quy đổi dựa trên tỉ số truyền và đặc điểm cơ khí.
Ví dụ, nếu encoder nối trực tiếp với vít me có bước dẫn 10 mm/vòng, cấu hình 1024 vị trí/vòng cho bước quy đổi lý thuyết:
10 ÷ 1024 ≈ 0,00977 mm/vị trí.
Đây là bước lượng tử sau quy đổi, không phải độ chính xác định vị được bảo đảm của máy. Độ rơ vít me, độ đàn hồi khớp nối, sai số bước dẫn và độ cứng cơ cấu đều ảnh hưởng đến kết quả.
Nếu encoder lắp trước hộp giảm tốc, cần đưa tỉ số truyền vào phép tính. Nhập sai tỉ số truyền có thể khiến hành trình hiển thị sai dù encoder và đường truyền SSI vẫn hoạt động bình thường.
Ứng dụng kỹ thuật theo đặc điểm cơ cấu
Cơ cấu vít me và bàn trượt
Trong hệ thống vít me, dữ liệu đa vòng có thể được quy đổi thành vị trí tuyến tính. Encoder TR Electronic HEV65M 00339 phù hợp để xem xét cho ứng dụng này khi độ phân giải, phạm vi đo và khả năng kết nối đáp ứng yêu cầu của máy.
Vị trí lắp encoder quyết định phần chuyển động được giám sát. Nếu lắp trên trục động cơ, hệ thống đo chuyển động tại trục động cơ; độ rơ hoặc trượt phía sau điểm đo vẫn có thể gây sai lệch vị trí của bàn trượt.
Cơ cấu nâng hạ và truyền động nhiều vòng
Với cơ cấu nâng hạ, thông tin đa vòng hỗ trợ xác định trạng thái hành trình qua nhiều vòng quay của trục. Khi truyền động qua tang cuốn cáp, cần xem xét sự thay đổi đường kính cuốn hiệu dụng giữa các lớp cáp.
Encoder dùng để phản hồi vị trí không mặc nhiên là thiết bị an toàn. Các chức năng giới hạn hành trình, chống vượt vị trí hoặc bảo vệ tải phải được thiết kế theo yêu cầu riêng của máy.
Đồng bộ và định vị trục máy
Dữ liệu vị trí từ Encoder TR Electronic HEV65M 00339 có thể phục vụ giám sát góc, xác định điểm chuyển bước và đồng bộ chu trình. Khả năng đáp ứng thực tế phụ thuộc tốc độ cập nhật dữ liệu, chu kỳ đọc SSI và thời gian xử lý của bộ điều khiển.
Để biết thêm thông tin chi tiết về Encoder TR Electronic, bộ truyền động TR Electronic vui lòng liên hệ trực tiếp tới công ty chúng tôi
CÔNG TY TNHH KỸ THUẬT CÔNG NGHỆ HOÀNG THIÊN PHÁT
Địa chỉ: 331/70/36J Phan Huy Ích, Phường An Hội Tây, TP HCM, Việt Nam
Sales4: 0938.804.977
Email: sales4@hoangthienphat.com
Trang web : https://dailythietbidietkhuan.com/
Trang web: http://cungcapthietbivn.com/